TL;DR
Les 3 signaux
🤖 Mistral Robostral Navigate
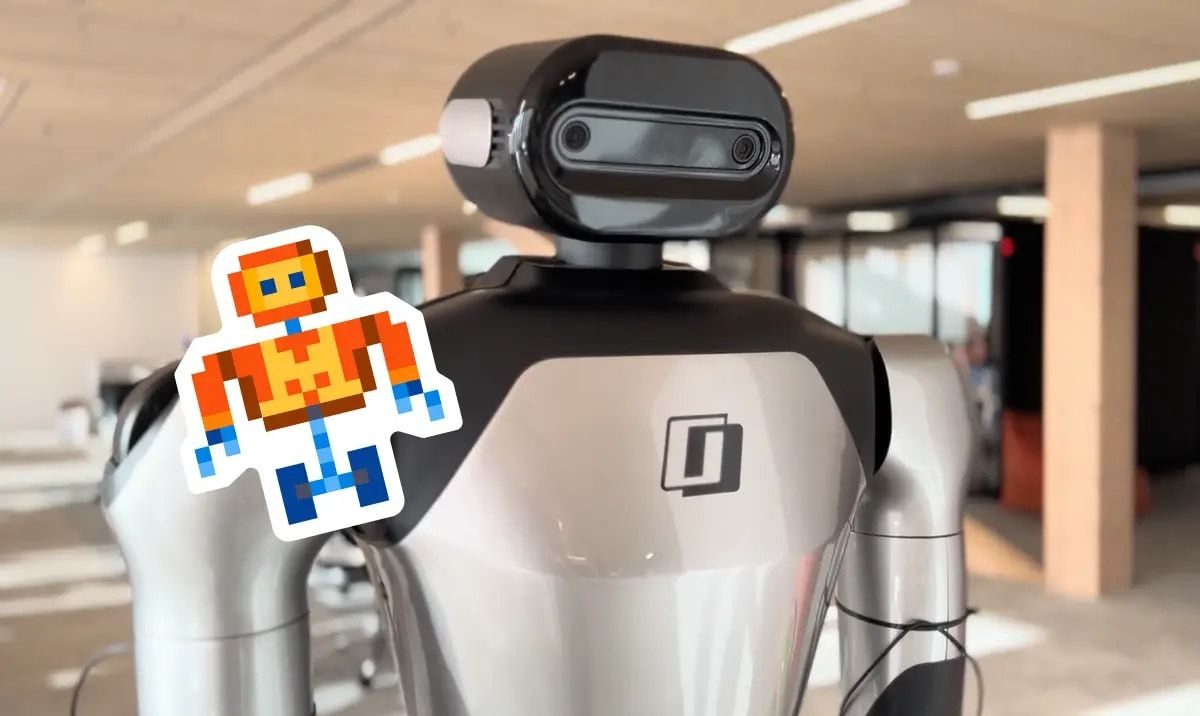 Mistral publie Robostral Navigate, un modèle de navigation robotique state-of-the-art 1. 483 points sur Hacker News indiquent un intérêt technique fort 1.
Pourquoi ça compte : alternative open-source viable pour la navigation robotique, directement exploitable sans dépendre des stacks propriétaires.
📊 Microsoft Flint
 Microsoft sort Flint, un langage de visualisation pour agents IA 3. 342 points sur Hacker News 3. Le dépôt est sur microsoft.github.io/flint-chart 3.
Pourquoi ça compte : nouvelle capability pour debugger et monitorer visuellement les agents, sans outil externe.
🧠 ChatGPT Work
 OpenAI lance ChatGPT Work, un agent qui prend des actions sur apps et fichiers, reste sur un projet pendant des heures, et transforme un objectif en travail fini 4.
Pourquoi ça compte : passage d’un chatbot à un agent persistant autonome, change le modèle d’interaction pour les tâches longues.
À retenir
Radar Contradictions
Claim : Mistral annonce Robostral Navigate comme un modèle de navigation robotique « state of the art » 1. Contre-signal : Aucun benchmark chiffré ni comparaison avec des modèles existants n’est fourni dans l’annonce, et le post HN ne mentionne pas de reproduction indépendante ou de validation sur un banc standardisé 1. Ce que ça change pour un dev : Impossible d’évaluer la performance réelle du modèle sans métriques reproductibles.
Reproduit en 15 min
Repo/Snippet : colibri – Getting GLM 5.2 running on a slow computer 2 Comment tester :
git clone https://github.com/JustVugg/colibri, puis exécuter le script d’installation et lancer l’inférence sur un exemple fourni. Prérequis : Python, pas de GPU nécessaire (optimisé pour machines lentes).
Track Record
Partiellement tenu
Ce qu’on disait le 2026-06-24 : « GLM-5.2 relance le débat local, tandis que […] la robotique avance vite, mais sécurité, simulation et données réelles deviennent les vrais verrous. » Verdict aujourd’hui : partiellement tenu. GLM-5.2 est effectivement exécuté localement sur un PC lent 2, confirmant le débat local. La robotique avance avec Robostral Navigate 1 et plusieurs benchmarks (DexVerse 13, UniClawBench 10), mais les verrous sécurité/données persistent : les benchmarks récents testent encore la manipulation et la simulation 131415.
Sous le radar
L’item : arXiv 2607.08735v1 – DeepCORD 16 (faible métrique: non spécifiée, mais zéro citation visible) Pourquoi c’est du signal : Propose un solveur distribué appris pour l’optimisation de facteurs sur groupes de Lie, domaine sous-outillé par l’apprentissage. L’approche contourne le réglage manuel fragile des solveurs classiques, avec une application directe en perception robotique multi-robot.
Donnée manquante
L’annonce : Mistral’s Robostral Navigate: a state of the art robotics navigation model 1
Ce qui manque : Le coût d’inférence (latence, consommation énergétique ou matériel requis) n’est pas disclosed.
Pourquoi ça compte : Sans ces données, impossible d’évaluer la viabilité réelle du modèle pour des applications robotiques embarquées, où les contraintes temps réel et matérielles sont critiques.
Sources (18) — vérifiées le 10/07/2026 11:15 UTC
| N° | Publication | Site | Date |
|---|---|---|---|
| 1 | Mistral’s Robostral Navigate: a state of the art robotics navigation model | Hacker News | 8 juillet 2026 |
| 2 | Show HN: Getting GLM 5.2 running on my slow computer | Hacker News | 9 juillet 2026 |
| 3 | Show HN: Microsoft releases Flint, a visualization language for AI agents | Hacker News | 8 juillet 2026 |
| 4 | ChatGPT is now a partner for your most ambitious work | OpenAI | 9 juillet 2026 |
| 10 | UniClawBench: A Universal Benchmark for Proactive Agents on Real-World Tasks | arXiv | 9 juillet 2026 |
| 13 | DexVerse: A Modular Benchmark for Multi-Task, Multi-Embodiment Dexterous Manipulation | arXiv | 9 juillet 2026 |
| 14 | AUTOPILOT VQA: Benchmarking Vision-Language Models for Incident-Centric Dashcam Understanding | arXiv | 9 juillet 2026 |
| 15 | ARDY: Autoregressive Diffusion with Hybrid Representation for Interactive Human Motion Generation | arXiv | 9 juillet 2026 |
| 16 | Learning Adaptive Solvers for Distributed Factor Graph Optimization on Matrix Lie Groups | arXiv | 9 juillet 2026 |
Autres lectures (9)
| N° | Publication | Site | Date |
|---|---|---|---|
| 5 | Data for Agents | Hugging Face | 8 juillet 2026 |
| 6 | I think I have LLM burnout | Hacker News | 9 juillet 2026 |
| 7 | Muse Spark 1.1 | Hacker News | 9 juillet 2026 |
| 8 | How Deutsche Telekom is rewiring telecommunications with AI | OpenAI | 10 juillet 2026 |
| 9 | Profiling in PyTorch (Part 3): Attention is all you profile | Hugging Face | 10 juillet 2026 |
| 11 | OpenCoF: Learning to Reason Through Video Generation | arXiv | 9 juillet 2026 |
| 12 | Ideas Have Genomes: Benchmarking Scientific Lineage Reasoning and Lineage-Grounded Idea Generation | arXiv | 9 juillet 2026 |
| 17 | Latent Memory Palace: Reasoning for Control as Autoregressive Variational Inference | arXiv | 9 juillet 2026 |
| 18 | Remember When It Matters: Proactive Memory Agent for Long-Horizon Agents | arXiv | 9 juillet 2026 |
V3ille — Sources : arXiv, GitHub Trending, Hugging Face Daily Papers, OpenAI, DeepMind, Google AI, IEEE Spectrum, The Robot Report.